Memandangkan tangan robotik semakin mampu melakukan manipulasi halus dan pergerakan seperti manusia, pemilihan penggerak sendi yang betul adalah penting untuk mencapai gerakan yang tepat dan maklum balas daya yang boleh dipercayai.GERAKAN LAUTmenyediakan penyelesaian kawalan gerakan lanjutan, termasukModul Sendi Tangan Dexterous, direka untuk memenuhi keperluan mendesak tangan robotik padat, pencengkam berbilang jari dan sistem robotik pintar. Siri TS20nya menyepadukan motor, pengurang, pengekod dwi, dan pemacu servo dalaman ke dalam struktur yang sangat padat, membantu jurutera memudahkan penyepaduan sistem sambil meningkatkan ketepatan gerakan dan fleksibiliti kawalan.
Modul sendi tangan yang cekap ialah penggerak bersepadu padat yang membolehkan jari robotik dan sendi mekanikal melakukan pergerakan yang tepat dan terkoordinasi. Artikel ini meneroka prinsip operasinya, spesifikasi teknikal penting, kelebihan prestasi, senario aplikasi dan pertimbangan pemilihan. Menggunakan siri TS20 SEA MOTION sebagai contoh, ia menerangkan cara modul sambungan bersepadu berdiameter 20 mm menggabungkan maklum balas resolusi tinggi, tindak balas rendah, kawalan impedans dan komunikasi RS485 berkelajuan tinggi untuk menyokong manipulasi robotik termaju.
1. Apakah Modul Sendi Tangan Dexterous?
2. Bagaimanakah Modul Sendi Tangan Dexterous Berfungsi?
3. Spesifikasi Teknikal Utama dan Perbandingan Prestasi
4. Apakah Kelebihan Reka Bentuk Teras?
5. Mengapa Kawalan Impedans Penting untuk Tangan Robot?
6. Aplikasi Utama dalam Robotik dan Automasi
7. Cara Memilih Modul Sendi Tangan Dexterous yang Betul
8. Pertimbangan Pemasangan dan Penyelenggaraan
A Modul Sendi Tangan Dexterousialah komponen kawalan gerakan bersepadu yang direka khusus untuk memacu sendi jari robotik dan mekanisme robotik padat yang lain. Tidak seperti motor konvensional yang memerlukan kotak gear, pengekod dan elektronik pemacu luaran yang berasingan, modul sambungan bersepadu menggabungkan komponen penting ini menjadi satu pemasangan padat.
Penyepaduan ini amat penting dalam tangan robotik kerana ruang pemasangan yang tersedia sangat terhad. Setiap jari mungkin mengandungi berbilang sendi yang dikawal secara bebas, dan sistem keseluruhan mesti mengimbangi dimensi padat, berat rendah, tork yang mencukupi dan maklum balas yang tepat.
Siri SEA MOTION TS20 menangani keperluan ini melalui beberapa teknologi bersepadu:
Dengan menyepadukan komponen ini, modul memudahkan reka bentuk sistem mekanikal dan elektrik sambil menyediakan keupayaan maklum balas yang diperlukan untuk manipulasi robot yang tepat.
Prinsip pengendalian modul sambungan tangan yang cekap melibatkan operasi motor yang diselaraskan, penghantaran mekanikal, maklum balas pengekod dan kawalan gelung tertutup.
Apabila pengawal hos menghantar arahan gerakan, pemacu bersepadu memproses kedudukan sasaran, halaju, kekakuan, redaman dan tork suapan hadapan. Motor kemudian menjana pergerakan putaran, yang melalui pengurang ketepatan untuk memacu sendi robotik yang disambungkan.
Sementara itu, sistem pengekod secara berterusan mengukur keadaan gerakan. Maklum balas ini membolehkan pengawal membandingkan prestasi sebenar dengan pergerakan yang diarahkan dan melaraskan output motor dengan sewajarnya.
TS20 menggunakan seni bina dwi pengekod, dengan maklum balas tersedia dari hujung bertentangan kereta api gear. Susunan ini membantu sistem kawalan memerhati pergerakan sisi keluaran dan bukannya bergantung secara eksklusif pada ukuran sisi motor.
Proses kawalannya boleh diringkaskan seperti berikut:
Seni bina bersepadu ini membantu tangan robotik mencapai pergerakan yang diselaraskan dan interaksi terkawal dengan objek yang berbeza saiz, bentuk dan sifat mekanikal.
Spesifikasi teknikal secara langsung mempengaruhi sama ada penggerak bersama boleh memenuhi keperluan mekanikal dan kawalan tangan robotik. SEA MOTION TS20 tersedia dalam dua konfigurasi: TS20-50 dan TS20-100. Kedua-dua model berkongsi sampul mekanikal yang sama tetapi menawarkan ciri tork dan kelajuan yang berbeza.
| Parameter Teknikal | TS20-50 | TS20-100 |
|---|---|---|
| Nisbah Gear | 50:1 | 100:1 |
| Tork Dinilai | 0.7 N·m | 1.5 N·m |
| Tork Puncak | 2 N·m | 4 N·m |
| Tempoh Tork Puncak | 300 ms | 300 ms |
| Kelajuan Tanpa Beban Maksimum | 31.4 rad/s | 15.7 rad/s |
| Tindak balas | Di bawah 20 saat arka | Di bawah 20 saat arka |
| Pengekod | Dwi 24-bit | Dwi 24-bit |
| Dimensi | Ø20 × 35 mm | Ø20 × 35 mm |
| Lubang Berongga | Ø1.7 mm | Ø1.7 mm |
| Berat badan | 35 g | 35 g |
| Voltan Ternilai | 24 VDC | 24 VDC |
| Komunikasi | RS485 | RS485 |
| Boleh dipandu belakang | ya | ya |
Selain prestasi mekanikal, TS20 menggabungkan antara muka komunikasi dan kawalan lanjutan:
Spesifikasi ini menjadikan modul sesuai untuk aplikasi yang memerlukan penyepaduan mekanikal padat, maklum balas resolusi tinggi dan kawalan gerakan responsif.
Memilih modul sambungan tangan dexterous yang sesuai melibatkan lebih daripada membandingkan tork dan kelajuan motor yang dinilai. Dimensi mekanikal, seni bina maklum balas, fleksibiliti kawalan dan kerumitan penyepaduan juga mempengaruhi prestasi keseluruhan sistem robotik.
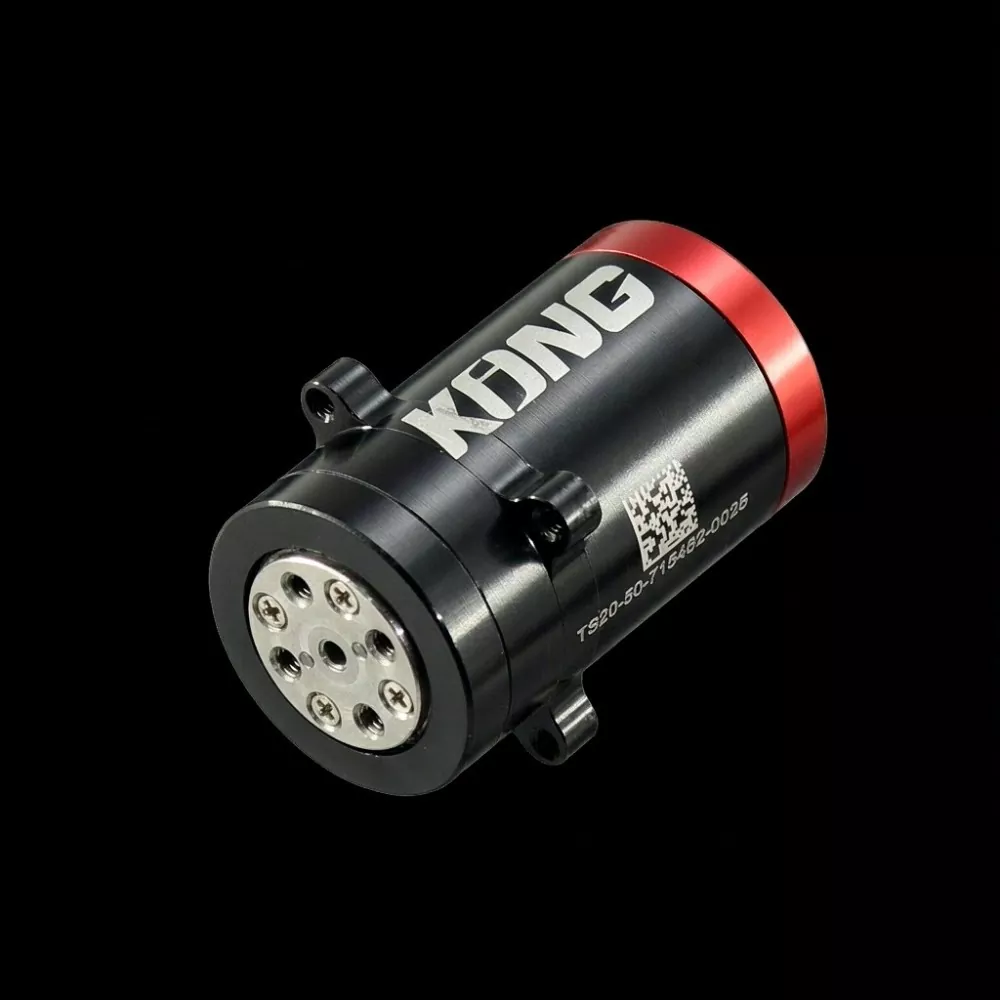
TS20 mempunyai perumah silinder berukuran hanya Ø20 mm diameter dan 35 mm panjang, dengan jumlah berat 35 g. Faktor bentuk padat ini membolehkan jurutera memasang penggerak dalam ruang sendi jari yang terhad tanpa meningkatkan jisim keseluruhan tangan robot dengan ketara.
Dua pengekod 24-bit bebas memberikan maklum balas gerakan terperinci. Digabungkan dengan ukuran sisi keluaran dan tindak balas di bawah 20 saat arka, seni bina ini menyokong pemantauan kedudukan yang tepat dan kawalan yang lebih baik bagi pergerakan sendi kecil.
Konfigurasi 50:1 dan 100:1 berkongsi perumah yang sama dan bebibir pelekap Ø24 mm. Oleh itu, jurutera boleh menilai keperluan tork dan kelajuan yang berbeza tanpa mereka bentuk semula struktur pelekap mekanikal utama.
Pemacu kawalan berorientasikan medan terbina dalam menghilangkan keperluan untuk pemacu motor luaran yang berasingan. Modul ini beroperasi dengan bekalan 24 VDC dan sambungan komunikasi RS485, mengurangkan bilangan komponen yang diperlukan untuk penyepaduan sistem.
Kebolehpacuan belakang membolehkan aci keluaran bertindak balas kepada daya luaran dan bukannya berkelakuan seperti transmisi tegar dan terkunci. Ciri ini amat berharga apabila jari robotik membuat sentuhan yang tidak dijangka dengan objek atau perlu melaraskan daya cengkamannya.
Lubang berongga Ø1.7 mm mencipta laluan penghalaan khusus melalui paksi sambungan. Ia boleh memuatkan tendon atau petunjuk isyarat, membantu jurutera mengatur pendawaian dalaman dan elemen penghantaran mekanikal dalam pemasangan robotik padat.
Tangan robot mesti selalu melakukan tugas yang melibatkan interaksi fizikal, seperti memegang objek rapuh, memanipulasi alatan, dan mengekalkan sentuhan yang stabil dengan permukaan yang tidak teratur. Kawalan kedudukan sahaja mungkin tidak memberikan fleksibiliti yang mencukupi untuk operasi ini.
Kawalan impedans membolehkan sendi robotik mengawal tindak balasnya terhadap ralat kedudukan dan daya luaran. TS20 menyokong model kawalan impedans bersepadu yang dinyatakan sebagai:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
di mana:
Dengan melaraskan kekakuan dan redaman, jurutera boleh mengkonfigurasi ciri tindak balas mekanikal yang berbeza untuk tugas yang berbeza.
Sebagai contoh, jari robot boleh menggunakan tindak balas yang agak patuh apabila mula-mula menghubungi objek dan meningkatkan kekakuan apabila kestabilan kedudukan yang lebih besar diperlukan. Menetapkan Kp kepada sifar membolehkan gelagat sumber tork, yang boleh berguna untuk aplikasi jari terkawal daya.
Fleksibiliti ini menjadikan kawalan impedans sebagai keupayaan penting untuk tangan robotik canggih yang perlu mengimbangi ketepatan pergerakan dengan interaksi fizikal.
Gabungan dimensi padat, elektronik bersepadu dan kawalan fleksibel menjadikan modul sendi tangan yang cekap berguna merentasi beberapa aplikasi gerakan ketepatan.
Setiap jari robot mungkin memerlukan beberapa sendi yang dikawal secara bebas. Penggerak padat membantu pereka bentuk mengedarkan unit pemacu yang diperlukan ke seluruh struktur jari sambil mengekalkan berat dan sampul mekanikal yang sesuai.
Robot humanoid kecil memerlukan sendi ringan dan responsif untuk menyokong pergerakan semula jadi dan manipulasi objek. Modul sambungan bersepadu boleh memudahkan reka bentuk tangan dan mekanisme artikulasi padat lain.
Penggenggam industri dan penyelidikan selalunya perlu mengendalikan objek dengan dimensi dan sifat permukaan yang berbeza. Kekakuan boleh laras, kawalan tork dan maklum balas pengekod membantu menyokong strategi cengkaman yang lebih mudah disesuaikan.
Lengan robot padat yang digunakan di makmal, persekitaran pendidikan dan kemudahan penyelidikan mendapat manfaat daripada penggerak bersepadu yang mengurangkan kerumitan pendawaian dan memudahkan pemasangan mekanikal.
Dalam sistem kedudukan khusus dan pemasangan servo mikro aeroangkasa, ruang pemasangan yang terhad dan keperluan jisim yang ketat menjadikan komponen kawalan gerakan padat amat berharga. Kesesuaian sebenar bergantung pada keperluan pengesahan persekitaran, keselamatan dan prestasi aplikasi.
Memilih modul sambungan yang sesuai memerlukan penilaian menyeluruh terhadap struktur mekanikal, keperluan gerakan, seni bina kawalan dan persekitaran operasi.
Pertimbangkan faktor berikut sebelum membuat keputusan pembelian:
Nisbah penghantaran adalah salah satu pertimbangan yang paling penting apabila memilih konfigurasi TS20.
Kedua-dua konfigurasi berkongsi dimensi mekanikal dan antara muka pelekap yang sama, membolehkan jurutera membandingkan prestasi mereka semasa membuat prototaip tanpa mengubah reka bentuk mekanikal asas.
Pemasangan yang betul adalah penting untuk mengekalkan ketepatan mekanikal dan kebolehpercayaan operasi modul sambungan ketepatan.
Apabila memasang SEA MOTION TS20, jurutera harus memberi perhatian khusus kepada butiran berikut:
TS20 juga menggabungkan fungsi perlindungan yang meliputi lebihan arus, lebihan voltan, bawah-voltan, lebihan voltan sementara, FET lebih-suhu, motor lebih-suhu dan ralat pengekod. Jurutera harus menyemak prosedur pengendalian kerosakan dan had operasi semasa pentauliahan sistem.
Untuk pengangkutan, unit individu dibungkus dalam beg anti-statik, berkusyen dengan buih pelindung, dan diletakkan dalam kotak berasingan untuk membantu melindungi bebibir keluaran dan sambungan elektrik.
A: Fungsi utamanya adalah untuk menyediakan pergerakan putaran terkawal dan maklum balas untuk sendi jari robotik. Ia membolehkan tangan robotik melakukan kedudukan yang tepat, pergerakan jari yang diselaraskan dan interaksi daya boleh laras dengan objek.
J: Modul sambungan bersepadu menggabungkan motor, pengurang, sistem pengekod dan pemacu elektronik ke dalam satu pemasangan. Ini mengurangkan pendawaian luaran dan keperluan komponen sambil menyediakan penyelesaian yang lebih padat untuk mekanisme robotik yang terhad ruang.
A: Perbezaan utama ialah nisbah gear. TS20-50 menyediakan tork berkadar 0.7 N·m dan kelajuan tanpa beban maksimum 31.4 rad/s, manakala TS20-100 memberikan tork berkadar 1.5 N·m dan kelajuan tanpa beban maksimum 15.7 rad/s. Kedua-dua model mempunyai dimensi dan berat yang sama.
J: Tidak. TS20 menyepadukan pemacu kawalan berorientasikan medannya ke dalam modul bersama. Ia memerlukan bekalan kuasa 24 VDC dan sambungan komunikasi RS485 untuk operasi.
J: TS20 menyokong komunikasi RS485 pada 7.5 Mbps dan menggunakan protokol mod impedans MIT, versi 3.4. Bingkai arahan dan tindak balasnya adalah 14 bait panjang dan menggabungkan pengesahan CRC16-CCITT.
A: Ya. Struktur kompak Ø20 mm × 35 mm, berat 35 g dan ID peranti boleh dikonfigurasikan menjadikannya sesuai untuk disepadukan ke dalam tangan robot berbilang jari dan sistem pencengkam padat.
A: Ya. Plumbum kabel boleh ditamatkan mengikut panjang yang ditentukan, dan penyambung boleh ditambah pada penutup hujung untuk keperluan pengeluaran volum.
J: Maklumat produk yang disenaraikan menyatakan kuantiti pesanan minimum 5 keping dan masa pendahuluan kira-kira 4 minggu. Pembeli hendaklah mengesahkan jadual pengeluaran terkini dan syarat penghantaran apabila meminta sebut harga.
J: Harga bergantung pada nisbah gear yang dipilih, keperluan penamatan kabel dan kuantiti pesanan. Pembeli boleh memberikan konfigurasi pilihan mereka dan anggaran permintaan tahunan kepada SEA MOTION untuk sebut harga.
Prestasi tangan robot moden sangat bergantung pada kualiti sistem penggerak dan maklum balas bersamanya. Sebuah yang direka dengan baikModul Sendi Tangan Dexterousmesti menggabungkan dimensi padat, tork yang mencukupi, penderiaan tepat, komunikasi responsif dan kawalan fleksibel untuk memenuhi aplikasi robotik yang semakin menuntut.
Siri SEA MOTION TS20 menggabungkan keupayaan ini melalui motor bersepadu, pengurang ketepatan, pengekod dwi 24-bit dan pemacu FOC terbina dalam. Dengan dua pilihan nisbah transmisi, tindak balas di bawah 20 saat arka, keluaran boleh didorong belakang, dan komunikasi RS485 berkelajuan tinggi, ia menyediakan jurutera penyelesaian kawalan gerakan praktikal untuk tangan yang cekap, pencengkam berbilang jari dan mekanisme robotik padat yang lain.
Memandangkan teknologi robotik terus maju, memilih modul sambungan yang sesuai akan kekal sebagai langkah penting dalam meningkatkan ketepatan manipulasi, penyepaduan mekanikal dan prestasi sistem keseluruhan.
Mencari modul sendi tangan yang boleh dipercayai untuk projek robotik anda yang seterusnya?GERAKAN LAUT menawarkan penyelesaian kawalan gerakan bersepadu dan modul bersama TS20 yang boleh dikonfigurasikan untuk menyokong keperluan kejuruteraan dan aplikasi yang berbeza. Sama ada anda sedang membangunkan tangan robot humanoid, pencengkam ketepatan atau lengan robot padat, pasukan kami boleh membantu anda menilai nisbah gear, keperluan tork, dimensi pelekap dan keserasian komunikasi. Terokai butiran produk Dexterous Hand Joint Module kami hari ini danhubungi kamiuntuk membincangkan keperluan teknikal anda, meminta sampel atau mendapatkan petikan tersuai.
-