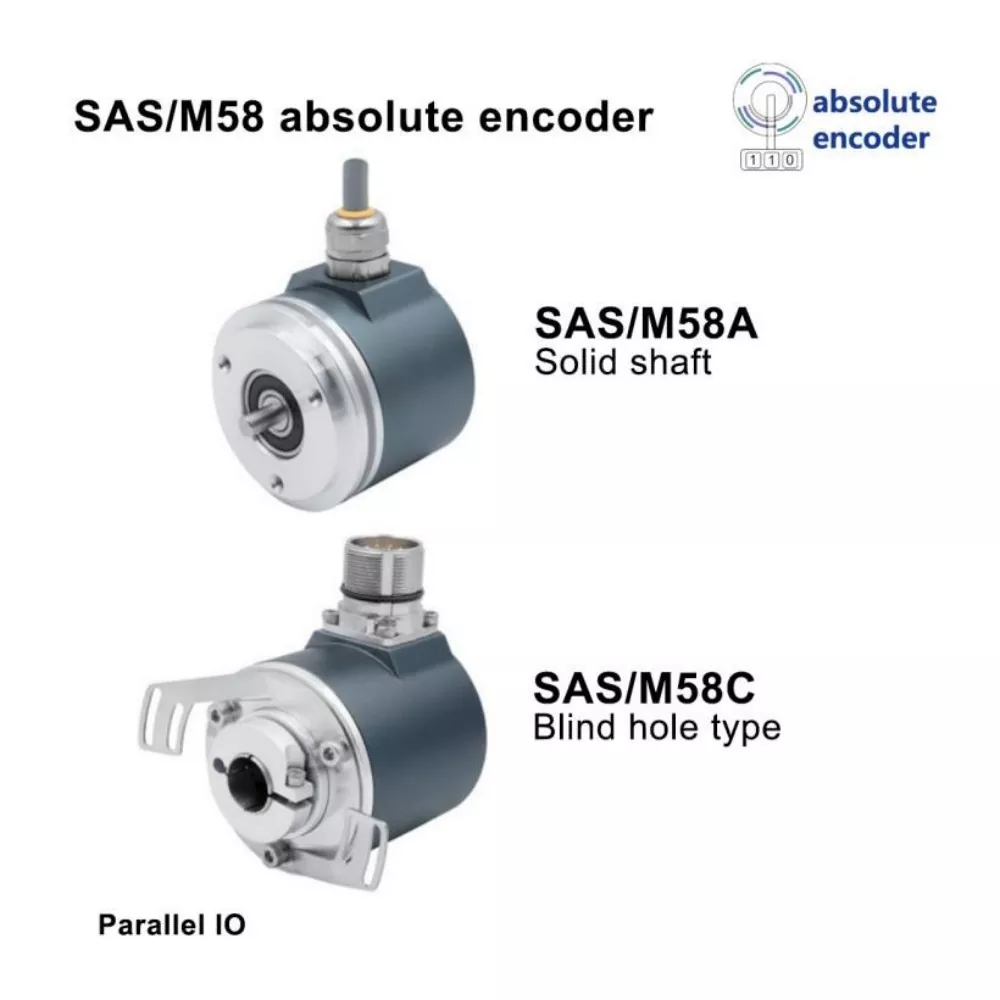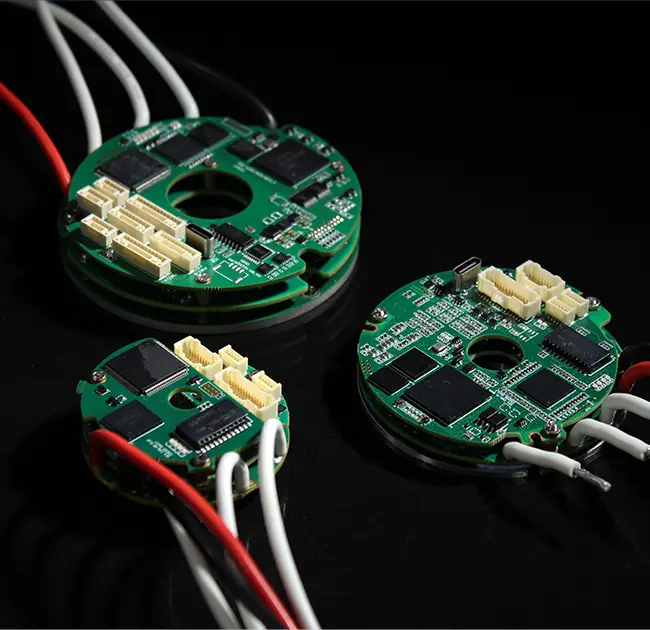
Jingyuemenyediakan penyelesaian kawalan gerakan lanjutan untuk menuntut aplikasi automasi. ThePengekod Fotoelektrik Berbilang Pusingan Mutlakmenggabungkan maklum balas optik resolusi tinggi, pengukuran kedudukan berbilang pusingan, dan reka bentuk padat untuk membantu jurutera mencapai kedudukan berputar yang tepat dalam peralatan terhad ruang.
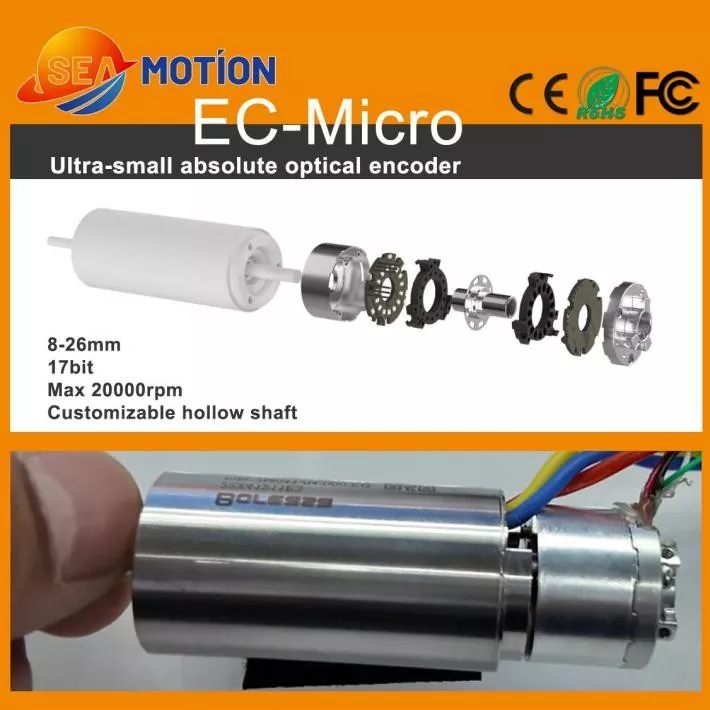
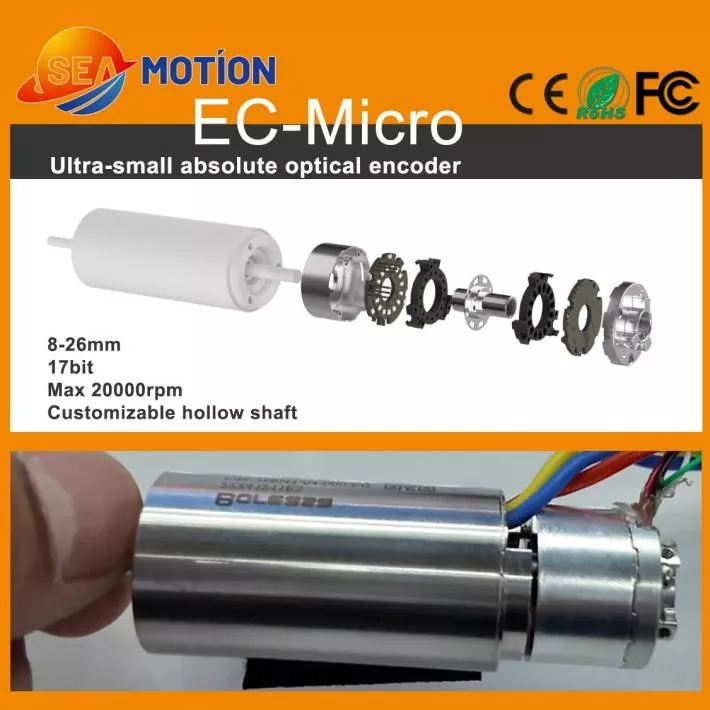
Pengekod fotoelektrik berbilang pusingan mutlak ialah peranti maklum balas ketepatan yang mengukur kedua-dua kedudukan sudut dalam satu pusingan dan bilangan pusingan yang dilengkapkan oleh aci berputar. Dengan menggabungkan penderiaan optik dengan pengekodan kedudukan mutlak, ia menyokong pemantauan gerakan yang tepat dalam motor servo kecil, tangan robotik dan sistem automasi termaju. Siri EC-Micro yang dikaitkan dengan rantaian bekalan kawalan gerakan Jingyue menawarkan julat diameter luar 8–26 mm, resolusi 17-bit, komunikasi RS485, dan kelajuan maksimum yang dibenarkan 20,000 RPM. Artikel ini menerangkan prinsip operasi, spesifikasi teknikal, kelebihan aplikasi dan pertimbangan pemilihannya untuk membantu jurutera mengenal pasti pengekod yang sesuai untuk keperluan kawalan gerakan mereka.
Jadual Kandungan
- Apakah Pengekod Fotoelektrik Berbilang Pusingan Mutlak?
- Bagaimanakah Pengekod Berfungsi?
- Spesifikasi Teknikal Utama
- Kelebihan Utama untuk Kawalan Pergerakan Ketepatan
- Aplikasi Industri dan Kes Penggunaan
- Cara Memilih Pengekod yang Betul
- Pertimbangan Pemasangan dan Penyepaduan
- Soalan Lazim
- Kesimpulan: Cari Penyelesaian Maklum Balas Gerakan yang Tepat
Apakah Pengekod Fotoelektrik Berbilang Pusingan Mutlak?
Pengekod fotoelektrik berbilang pusingan mutlak ialah penderia kedudukan optik yang direka untuk mengukur putaran aci merentasi berbilang revolusi. Tidak seperti pengekod tambahan, yang terutamanya melaporkan perubahan dalam kedudukan melalui denyutan, pengekod mutlak memberikan nilai kedudukan digital kepada lokasi sudut tertentu. Model berbilang pusingan juga mewakili bilangan putaran lengkap dalam julat ukuran yang disokongnya.
Gabungan ini menjadikan pengekod amat berguna apabila mesin mesti mengenal pasti kedudukannya dengan tepat tanpa bergantung semata-mata pada mengira pergerakan dari titik rujukan. Pengawal boleh menggunakan kedudukan yang dilaporkan untuk menyokong kedudukan, penyegerakan dan kawalan gerakan gelung tertutup.
Siri EC-Micro direka untuk pemasangan padat di mana peranti maklum balas konvensional mungkin menduduki terlalu banyak ruang. Faktor bentuknya yang kecil dan struktur aci berongga yang boleh disesuaikan membantu jurutera menyepadukan maklum balas kedudukan ke dalam motor kecil dan pemasangan mekanikal yang tersusun padat.
Untuk maklumat produk tambahan, lawati halaman produk Pengekod Fotoelektrik Berbilang Pusingan Mutlak.
Bagaimanakah Pengekod Berfungsi?
Pengekod fotoelektrik menggunakan komponen optik untuk mengesan perubahan dalam kedudukan relatif cakera berkod atau corak optik. Apabila aci berputar, sistem penderiaan optik membaca corak dan menukar maklumat yang dikesan menjadi isyarat elektrik. Elektronik pemprosesan dalaman kemudian menghasilkan data kedudukan digital untuk pengawal yang disambungkan.
Dalam pengekod mutlak berbilang pusingan, maklumat yang dilaporkan termasuk dua elemen penting:
- Kedudukan pusingan tunggal:Mengenal pasti lokasi sudut aci dalam satu pusingan lengkap.
- Kedudukan berbilang pusingan:Mewakili bilangan pusingan terkumpul dalam julat ukuran yang ditentukan oleh pengekod.
Nilai ini membolehkan pengawal gerakan mentafsir kedudukan aci merentasi julat operasi yang lebih luas. Kaedah tepat yang digunakan untuk mengekalkan atau memulihkan maklumat giliran bergantung pada seni bina dalaman dan reka bentuk produk pengekod. Jurutera harus mengesahkan tingkah laku yang dinyatakan berikutan gangguan kuasa dan bukannya menganggap bahawa setiap pengekod berbilang pusingan beroperasi secara sama.
Penderiaan optik juga boleh menawarkan kelebihan dalam persekitaran yang gangguan magnetik mempengaruhi teknologi penderiaan lain. Walau bagaimanapun, prestasi keseluruhan masih bergantung pada kualiti pemasangan, pengurusan hingar elektrik, penjajaran mekanikal dan keadaan operasi yang ditentukan oleh pengekod.
Spesifikasi Teknikal Utama Siri EC-Micro
Menilai parameter teknikal sebelum perolehan membantu jurutera mengesahkan keserasian mekanikal, keperluan komunikasi dan prestasi kedudukan yang dijangkakan. Spesifikasi berikut diterbitkan untuk pengekod fotoelektrik berbilang pusingan miniatur miniatur EC-Micro.
| Parameter | Spesifikasi | Pertimbangan Kejuruteraan |
|---|---|---|
| Diameter luar | 8–26 mm | Menyokong susun atur peralatan padat |
| Dimensi rujukan | Ø19 mm × 14.5 mm | Sahkan konfigurasi yang dipilih |
| Resolusi | 17 bit | Menyediakan pengkuantitian kedudukan yang baik |
| Antara muka keluaran | RS485 | Sahkan keserasian protokol dan pengawal |
| Kadar baud | 2.5 Mbps | Sahkan tetapan komunikasi yang disokong |
| Julat berbilang pusingan | 24 bit pada resolusi 17-bit; 16 bit pada resolusi 23-bit | Sahkan konfigurasi yang diperlukan |
| Kelajuan maksimum yang dibenarkan | 20,000 RPM | Perhatikan had mekanikal dan elektrik |
| Voltan bekalan | DC 5 V ±5% | Sediakan bekalan kuasa yang serasi |
| Bahan perumahan | aluminium | Pertimbangkan pemasangan dan keadaan terma |
| Penilaian perlindungan | IP40 selepas pemasangan | Nilaikan pendedahan habuk dan kelembapan |
| Suhu operasi | -20°C hingga +85°C | Semak persekitaran peralatan sebenar |
| Sambungan elektrik | Antara muka pematerian PCB 5-pin | Rancang susun atur PCB dan proses pendawaian |
Nota spesifikasi penting:Maklumat produk yang diterbitkan menyenaraikan julat berbilang pusingan yang berbeza untuk konfigurasi resolusi yang berbeza. Sahkan model yang diperlukan, butiran komunikasi, dimensi mekanikal dan spesifikasi ketepatan yang berkenaan dengan pembekal sebelum memuktamadkan reka bentuk.
Kelebihan Utama untuk Kawalan Pergerakan Ketepatan
1. Reka Bentuk Padat untuk Peralatan Terhad Ruang
Pengecilan adalah cabaran utama dalam robotik moden dan jentera ketepatan. Siri EC-Micro menawarkan diameter luar dari 8 mm hingga 26 mm, membantu pereka bentuk memasukkan maklum balas kedudukan ke dalam pemasangan motor kompak. Struktur berongganya juga boleh menyokong penyepaduan mekanikal di mana aci atau laluan tengah mesti kekal tersedia, tertakluk kepada konfigurasi yang dipilih.
2. Maklum Balas Kedudukan Resolusi Tinggi
Resolusi 17-bit yang disenaraikan menyokong perwakilan kedudukan sudut halus. Resolusi yang lebih tinggi boleh membantu pengawal mengenal pasti perubahan kedudukan yang lebih kecil, tetapi ia tidak menjamin ketepatan sistem yang setara secara automatik. Ketepatan pengekod, kebolehulangan, gandingan aci, tindak balas mekanikal dan prestasi gelung kawalan juga mesti dipertimbangkan.
3. Pengukuran Kedudukan Berbilang Pusingan
Maklum balas satu pusingan mengenal pasti kedudukan sudut dalam satu pusingan, manakala maklum balas berbilang pusingan memanjangkan pengukuran kedudukan merentas berbilang putaran. Ini berguna dalam mekanisme di mana pergerakan aci berterusan melalui beberapa pusingan dan pengawal memerlukan maklumat sudut dan pusingan.
4. Operasi Berkelajuan Tinggi
Dengan kelajuan maksimum yang dibenarkan yang diterbitkan sebanyak 20,000 RPM, pengekod bertujuan untuk aplikasi yang memerlukan maklum balas berputar berkelajuan tinggi. Had operasi sebenar juga mesti mengambil kira motor, gandingan, susunan pelekap, kitaran komunikasi, dan keupayaan pengawal untuk memproses data kedudukan.
5. Penderiaan Optik untuk Pengurusan Gangguan
Penderiaan fotoelektrik bergantung pada pengesanan optik dan bukannya pengukuran medan magnet. Ini boleh memberi manfaat dalam sistem di mana gangguan magnet menjadi kebimbangan. Namun begitu, pengekod optik masih memerlukan perisai elektrik, pembumian, perlindungan mekanikal dan amalan pemasangan yang sesuai.
Aplikasi Industri dan Kes Penggunaan
Gabungan dimensi kecil dan maklum balas berbilang pusingan mutlak menjadikan pengekod ini relevan kepada beberapa aplikasi kawalan gerakan lanjutan.
Motor Tanpa Teras dan Sistem Servo Miniatur
Motor tanpa teras digunakan dalam aplikasi yang mengutamakan inersia rendah, pembinaan padat dan gerakan responsif. Pengekod kecil boleh memberikan maklum balas kedudukan aci sambil mengekalkan ruang pemasangan yang berharga. Jurutera hendaklah memadankan antara muka aci pengekod, penarafan kelajuan dan keperluan komunikasi dengan pemasangan motor.
Tangan Dexterous Robotik
Tangan robotik mengandungi berbilang sendi padat yang mesti menyelaraskan pergerakan jari dan bertindak balas terhadap arahan yang berubah-ubah. Maklum balas kedudukan mutlak boleh membantu pengawal menentukan kedudukan sendi dan meningkatkan pergerakan yang boleh diulang. Hasil akhir bergantung pada seni bina penderiaan, mekanikal dan kawalan yang lengkap.
Modul ZR dan Mekanisme Gerakan Padat
Modul ZR dan mekanisme ketepatan lain sering mengintegrasikan pergerakan berputar dan linear ke dalam ruang pemasangan yang terhad. Pengekod padat boleh menyokong maklum balas berputar dalam pemasangan motor atau penghantaran, membantu sistem kawalan menyelaraskan gerakan mengikut keperluan operasi mesin.
Aplikasi Berpotensi Lain
- Peralatan automasi industri kecil.
- Mekanisme kedudukan ketepatan.
- Sambungan dan penggerak robotik padat.
- Pemasangan motor servo DC kecil.
- Peralatan khusus yang memerlukan maklum balas berputar berbilang pusingan.
Untuk paparan yang lebih luas tentang teknologi maklum balas yang tersedia, jurutera juga boleh meneroka kategori produk pengekod fotoelektrik.
Cara Memilih Pengekod yang Betul
Memilih pengekod memerlukan lebih daripada membandingkan resolusi atau kelajuan maksimum. Proses pemilihan yang boleh dipercayai bermula dengan reka bentuk mekanikal dan keperluan fungsi sistem kawalan.
- Tentukan julat ukuran.Tentukan resolusi sudut yang diperlukan setiap pusingan dan jumlah bilangan pusingan yang mesti diukur.
- Sahkan keperluan ketepatan.Bezakan antara resolusi, ketepatan mutlak, kebolehulangan, dan ralat kedudukan yang dibenarkan.
- Semak dimensi mekanikal.Sahkan diameter luar, ketinggian keseluruhan, diameter aci, dimensi lubang berongga, skru pelekap, dan anjakan aci yang dibenarkan.
- Sahkan keserasian komunikasi.Sahkan antara muka RS485, protokol komunikasi yang disokong, kadar baud, format data dan konfigurasi pengawal.
- Menilai keperluan elektrik.Periksa voltan bekalan, penggunaan arus, reka bentuk penyambung, jejak PCB dan keadaan bunyi elektrik.
- Semak keadaan operasi.Padankan suhu operasi, penilaian perlindungan, kelajuan putaran dan persekitaran pemasangan dengan aplikasi.
- Sahkan tingkah laku kehilangan kuasa.Tentukan cara model yang dipilih mengendalikan maklumat berbilang pusingan semasa gangguan kuasa dan mulakan semula.
Apabila aplikasi memerlukan teknologi pengukuran yang berbeza, bandingkan reka bentuk dengan pengekod fotoelektrik satu pusingan mutlak atau pengekod induktif mutlak. Alternatif ini memenuhi keperluan maklum balas yang berbeza dan harus dinilai berdasarkan reka bentuk sistem sebenar.
Pertimbangan Pemasangan dan Penyepaduan
Malah pengekod resolusi tinggi tidak dapat mengimbangi pemasangan mekanikal yang lemah atau pengawal yang tidak serasi. Proses penyepaduan berstruktur membantu melindungi penderia dan meningkatkan ketekalan maklum balas gerakan.
- Penjajaran mekanikal:Pastikan aci pengekod dan aci motor dijajar dengan betul dan dalam had anjakan jejari dan paksi yang ditentukan.
- Pemasangan selamat:Gunakan kaedah pemasangan yang disyorkan dan elakkan daya yang berlebihan pada perumah atau sambungan PCB.
- Kualiti kuasa:Kekalkan voltan bekalan yang ditentukan dan gunakan amalan pembumian dan kawalan hingar yang sesuai.
- Ujian komunikasi:Sahkan format data, kadar baud, masa tindak balas dan pengendalian ralat bahagian pengawal.
- Pengesahan jawatan:Bandingkan kedudukan yang dilaporkan dengan rujukan yang sesuai semasa pentauliahan dan merentas keadaan operasi yang mewakili.
- Perlindungan alam sekitar:Ambil kira penarafan perlindungan IP40 yang diterbitkan dan sediakan perlindungan kepungan tambahan jika aplikasi memerlukannya.
Untuk reka bentuk baharu, ujian hendaklah meliputi permulaan, operasi biasa, perubahan arah, kelajuan maksimum yang dijangkakan dan pemulihan selepas gangguan kuasa. Pemeriksaan ini membantu mengenal pasti isu penyepaduan sebelum peralatan memasuki pengeluaran.
Soalan Lazim
1. Apakah perbezaan utama antara pengekod berbilang pusingan mutlak dan pengekod tambahan?
Pengekod berbilang pusingan mutlak melaporkan kedudukan berkod yang merangkumi kedudukan sudut dan maklumat pusingan dalam julat yang ditentukan. Pengekod tambahan melaporkan pergerakan melalui perubahan isyarat dan secara amnya memerlukan rujukan atau strategi pengiraan yang boleh dipercayai untuk mewujudkan kedudukan mutlak. Pilihan yang paling sesuai bergantung pada gelagat permulaan aplikasi, keperluan kedudukan dan reka bentuk pengawal.
2. Apakah resolusi yang disokong oleh pengekod fotoelektrik berbilang pusingan mutlak EC-Micro?
Spesifikasi EC-Micro yang diterbitkan termasuk konfigurasi resolusi 17-bit. Maklumat produk juga menyenaraikan konfigurasi 23-bit yang dikaitkan dengan julat berbilang pusingan yang berbeza. Sahkan model dan konfigurasi yang tepat sebelum membeli, dan ingat bahawa resolusi tidak sama dengan ketepatan mutlak.
3. Bolehkah pengekod ini beroperasi pada kelajuan putaran tinggi?
Kelajuan maksimum yang dibenarkan yang diterbitkan ialah 20,000 RPM. Prestasi operasi sebenar bergantung pada pemasangan mekanikal, toleransi pelekap, antara muka elektrik dan pengawal. Jurutera harus mengesahkan sistem lengkap di bawah keadaan operasi yang dimaksudkan.
4. Aplikasi manakah yang paling mendapat manfaat daripada pengekod fotoelektrik berbilang pusingan mini?
Aplikasi biasa termasuk motor tanpa teras, tangan lincah robotik, modul ZR, sistem servo kecil dan peralatan automasi padat. Sistem ini boleh mendapat manfaat apabila ruang pemasangan terhad tetapi maklum balas kedudukan berputar yang tepat kekal penting.
5. Apakah yang perlu disahkan oleh pembeli sebelum membuat pesanan?
Pembeli hendaklah mengesahkan peleraian, julat berbilang pusingan, protokol komunikasi, dimensi, keserasian aci, kelajuan operasi, voltan bekalan, penarafan perlindungan, suhu operasi dan gelagat kehilangan kuasa. Menyediakan model motor, lukisan pemasangan dan spesifikasi pengawal boleh membantu pembekal mengesyorkan konfigurasi yang serasi.
Kesimpulan: Cari Penyelesaian Maklum Balas Gerakan yang Tepat
Pengekod Fotoelektrik Berbilang Pusingan Mutlak boleh menyokong maklum balas berputar yang tepat dalam sistem kawalan gerakan berprestasi tinggi yang padat. Gabungan penderiaan optik, pengukuran berbilang pusingan, keluaran resolusi tinggi dan pembinaan kecil menjadikannya pilihan yang relevan untuk robotik, motor tanpa teras dan peralatan automasi terhad ruang. Walau bagaimanapun, pelaksanaan yang berjaya bergantung pada pemilihan konfigurasi yang betul dan pengesahan sistem mekanikal dan elektrik yang lengkap.
Penyelesaian kawalan gerakan Jingyue direka untuk menangani keperluan penyepaduan yang menuntut merentas aplikasi automasi lanjutan. Jika anda menilai pengekod kecil untuk projek baharu atau menaik taraf sistem kawalan gerakan sedia ada, semak spesifikasi produk danhubungi kamiuntuk membincangkan resolusi anda, dimensi aci, antara muka komunikasi dan keperluan penyesuaian. Kongsi butiran aplikasi anda untuk membantu mengenal pasti penyelesaian pengekod yang sesuai untuk peralatan anda.