Ringkasan Artikel: A modul sendi planetialah penyelesaian kawalan gerakan bersepadu yang direka untuk menyampaikan tork, pergerakan terkawal dan kedudukan yang boleh dipercayai dalam sistem robotik. Memandangkan robot pintar semakin digunakan secara meluas dalam automasi industri, robotik humanoid dan peralatan mudah alih, pemilihan seni bina sendi yang betul adalah penting untuk mengimbangi prestasi, kos dan kerumitan penyepaduan.GERAKAN LAUTmembangunkan modul sambungan planet yang menggabungkan motor tork tanpa bingkai, pengurang planet, maklum balas pengekod magnet dwi, dan pemacu khusus. Artikel ini meneroka prinsip operasi mereka, spesifikasi utama, senario aplikasi dan pertimbangan pemilihan praktikal untuk jurutera dan pengeluar peralatan industri.
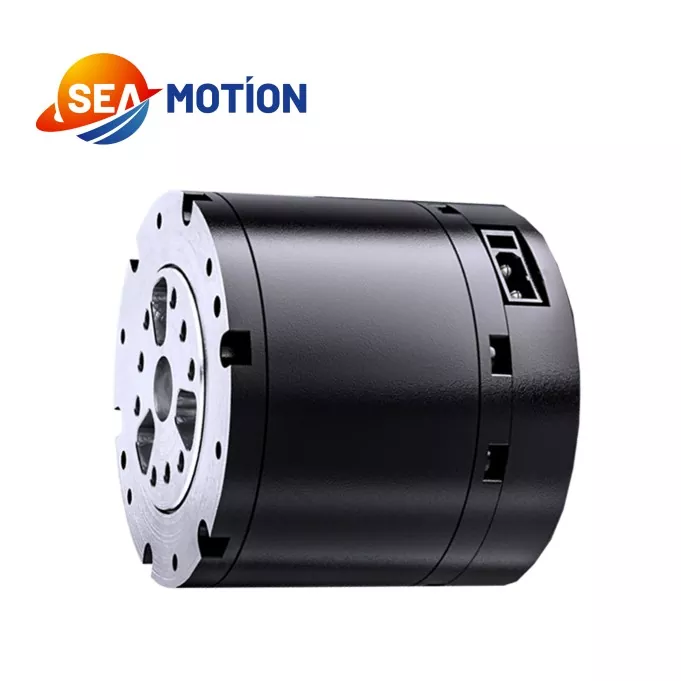
Modul sendi planet ialah pemasangan elektromekanikal bersepadu yang menjana dan mengawal pergerakan putaran di sekeliling sendi robot. Daripada memerlukan jurutera untuk mendapatkan dan memasang setiap komponen gerakan secara bebas, modul bersepadu menggabungkan beberapa elemen penting ke dalam unit yang diselaraskan.
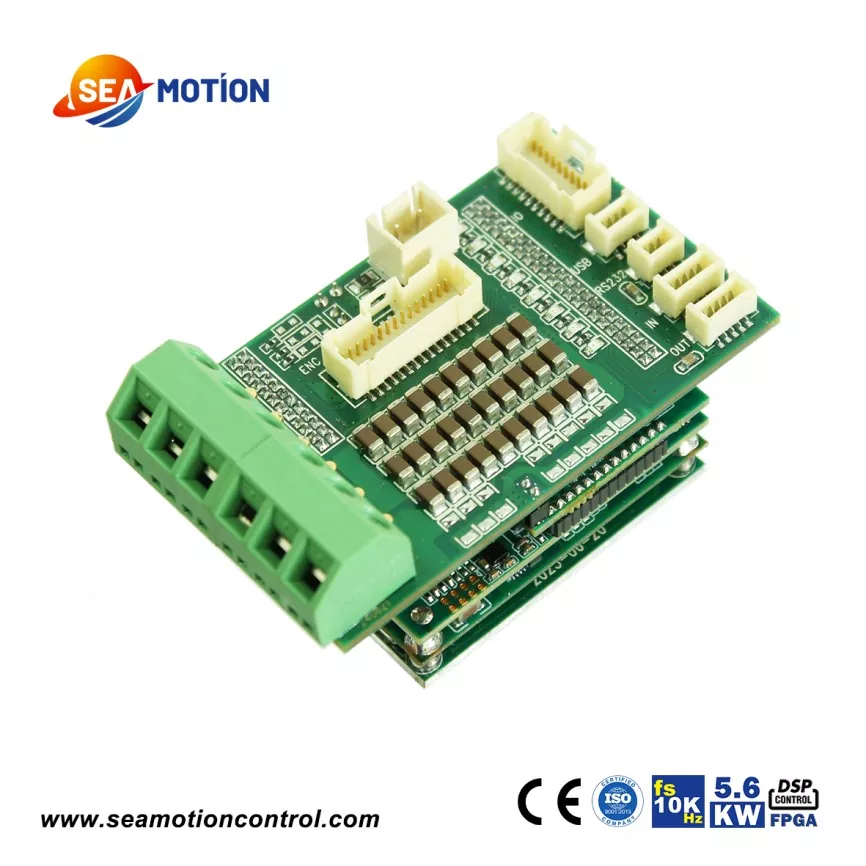
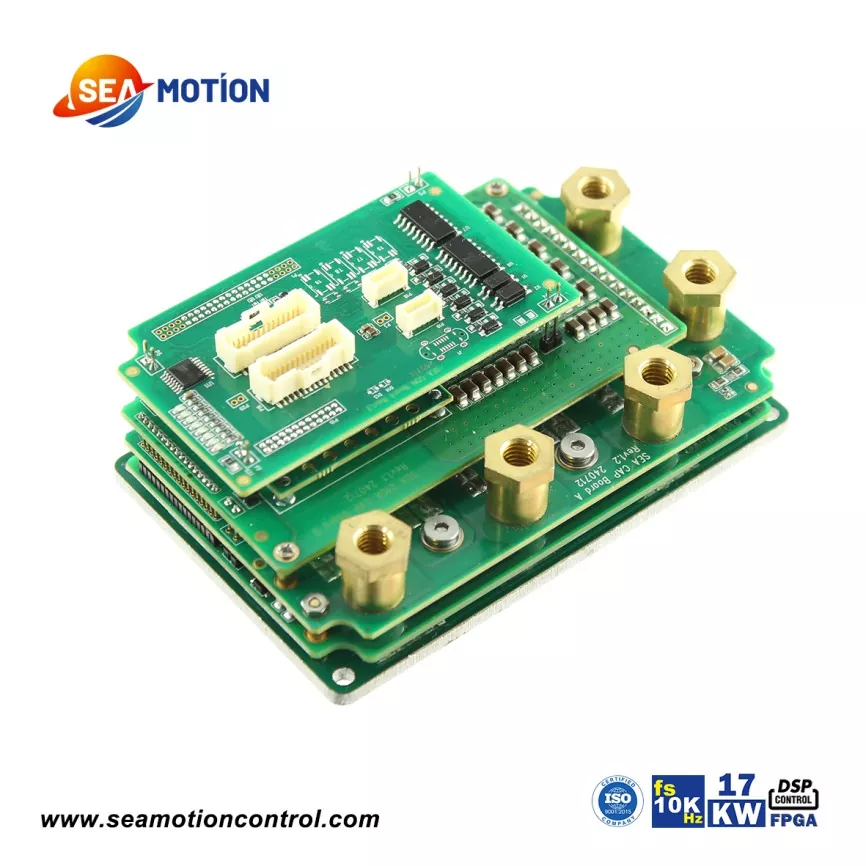
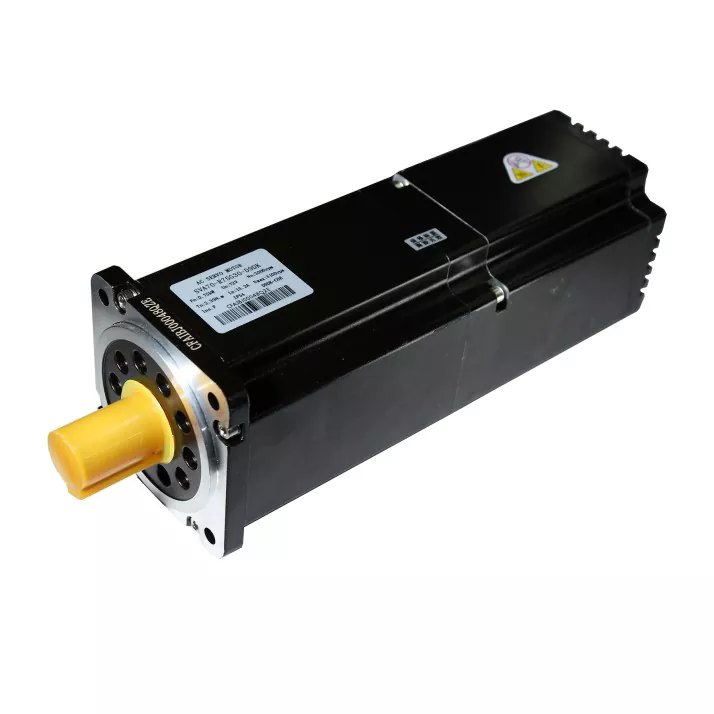
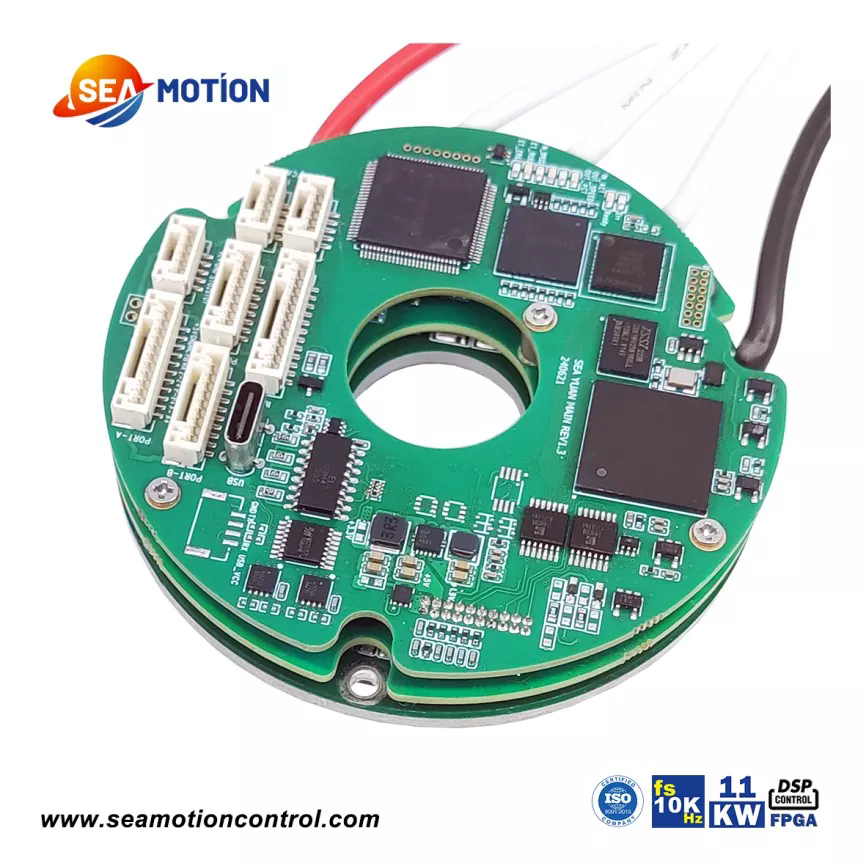
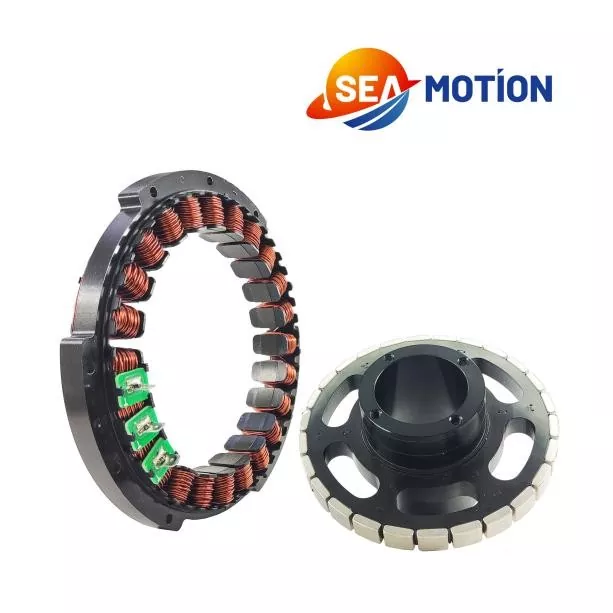
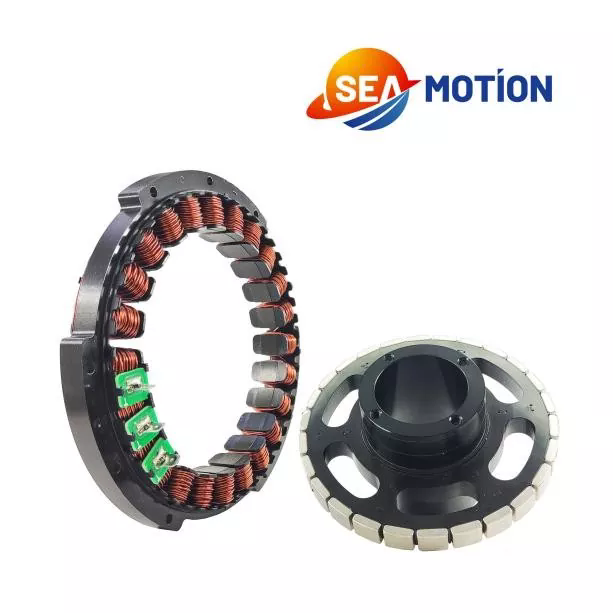
Konfigurasi biasa termasuk motor tork tanpa bingkai, kotak gear planet, sistem maklum balas pengekod dan pemandu motor khusus. Bersama-sama, komponen ini menukar tenaga elektrik kepada gerakan mekanikal terkawal sambil menyokong penghantaran tork dan pemantauan kedudukan.
GERAKAN LAUT menyediakan modul sambungan planet yang direka untuk kawalan ketepatan robot industri. Seni bina pengurangan planetnya menekankan kesederhanaan struktur dan kecekapan kos, menjadikannya pilihan yang berpotensi untuk pembangun peralatan yang memerlukan penggerak bersama yang boleh dipercayai tanpa penyepaduan mekanikal yang tidak perlu rumit.
Kesesuaian mana-mana modul akhirnya bergantung pada keadaan operasi yang dinilai, antara muka mekanikal, keperluan kawalan, dan permintaan aplikasi sasaran.
Prestasi sendi robotik bergantung pada operasi penyelarasan penghantaran mekanikal, motor, peranti maklum balas dan elektronik kawalannya. Setiap komponen menyumbang kepada keseluruhan proses kawalan pergerakan.
Motor menjana daya putaran apabila dibekalkan dengan kuasa elektrik. Reka bentuk tanpa bingkai boleh membantu pengeluar peralatan mengintegrasikan motor ke dalam pemasangan mekanikal yang padat, dengan syarat perumahan sekeliling, struktur pelekap dan pengurusan terma direka bentuk dengan sewajarnya.
Kotak gear planet menggunakan gear matahari tengah, gear planet sekeliling dan gear gelang untuk menghantar gerakan. Bergantung pada nisbah konfigurasi dan pengurangannya, kotak gear mengurangkan kelajuan output sambil meningkatkan tork keluaran yang tersedia. Ini menjadikan penghantaran planet berguna untuk sendi robot yang memerlukan pergerakan terkawal dan ketumpatan tork praktikal.
Pengekod memberikan maklum balas berkaitan gerakan kepada sistem kawalan. Konfigurasi yang ditetapkan SEA MOTION menggabungkan dua pengekod magnet, menyokong penderiaan gerakan dalam pemasangan bersepadu. Fungsi maklum balas yang tepat dan seni bina kawalan harus disahkan terhadap dokumentasi teknikal untuk model yang dipilih.
Pemandu menguruskan operasi motor mengikut arahan kawalan dan maklum balas yang tersedia. Mengintegrasikan pemacu yang dipadankan boleh memudahkan pembangunan sistem, mengurangkan kerja pemadanan komponen dan menyokong pentauliahan yang lebih konsisten daripada memasang gabungan peranti bebas yang tidak disahkan.
Untuk sistem yang lengkap, jurutera juga harus mengesahkan keserasian pengawal, antara muka komunikasi, perlindungan elektrik dan fungsi kawalan yang diperlukan oleh aplikasi.
Spesifikasi teknikal menyediakan asas untuk menilai sama ada modul sendi planet boleh memenuhi keperluan operasi robot. Nilai berikut diterbitkan untuk modul sambungan planet SEA MOTION dan harus diperiksa terhadap konfigurasi tepat yang dibeli.
| Parameter | Spesifikasi Terbitan | Kepentingan Kejuruteraan |
|---|---|---|
| Voltan terkadar | 48 V | Rujukan bekalan elektrik nominal |
| Julat voltan kerja | 24–60 V | Membantu menentukan keserasian sistem kuasa |
| Kuasa keluaran yang dinilai | 140 W ±10% | Rujukan untuk perancangan kuasa keluaran |
| Tork yang dinilai | 5 N·m | Rujukan untuk keperluan operasi berterusan |
| Puncak tork | 14 N·m | Rujukan untuk permintaan tork jangka pendek |
| Kelajuan tanpa beban | 315 rpm ±10% | Menunjukkan kelajuan di bawah keadaan tanpa beban yang ditentukan |
| Kelajuan beban ternilai | 260 rpm ±10% | Rujukan untuk operasi di bawah beban berkadar |
| Nisbah gear | 10:1 | Mentakrifkan nisbah pengurangan penghantaran |
| Jenis pemanduan | DSP | Mengenal pasti jenis pemacu yang diterbitkan |
| Konfigurasi pengekod | Dua pengekod magnet | Menyokong kawalan gerakan berasaskan maklum balas |
| Berat badan | 310 g ±3 g | Berkaitan dengan pembungkusan jisim bergerak dan sendi |
| Suhu kerja | -20°C hingga 50°C | Mentakrifkan julat suhu operasi yang diterbitkan |
| Kelembapan bekerja | 5%–85% | Rujukan untuk perancangan alam sekitar |
Nota kejuruteraan penting:Nilai tork dan tork puncak mewakili keadaan operasi yang berbeza. Tork puncak tidak boleh dianggap sebagai penarafan tugas berterusan. Maklumat tempoh beban yang diterbitkan menyenaraikan 5 N·m sebagai operasi berkadar, 7 N·m selama 120 saat, 10 N·m selama 18 saat, 12 N·m selama 10 saat dan 14 N·m selama 5 saat. Had operasi sebenar, keadaan penyejukan, kitaran tugas dan kekerapan beban lampau yang dibenarkan hendaklah disahkan dengan pengilang.
Untuk maklumat tambahan, lawati halaman produk rasmi SEA MOTION Planetary Joint Module.
Modul sendi planet bersepadu boleh memudahkan pembangunan sistem robotik dengan menggabungkan transmisi mekanikal dan komponen kawalan gerakan elektronik. Kelebihan praktikalnya bergantung pada aplikasi dan kualiti penyepaduan sistem.
Adalah penting untuk membezakan kemudahan penyepaduan daripada prestasi sistem yang dijamin. Ketepatan akhir, ketegaran, hayat perkhidmatan, bunyi bising dan gelagat terma bergantung pada reka bentuk mekanikal dan elektrik yang lengkap.
Modul sendi planet adalah berkaitan dengan aplikasi robotik yang memerlukan pergerakan putaran terkawal, penggerakan berulang, dan keseimbangan yang sesuai antara prestasi dan kos. SEA MOTION mengenal pasti beberapa kategori aplikasi untuk modul sendi planetnya.
Robot humanoid menggunakan pelbagai sendi untuk menyelaraskan pergerakan lengan, kaki dan badan. Modul sambungan planet yang sesuai boleh menyediakan penggerak untuk sambungan terpilih apabila kapasiti tork, kelajuan, jisim dan dimensi mekanikalnya memenuhi keperluan reka bentuk.
Robot berempat bergantung pada pergerakan kaki yang diselaraskan untuk mengekalkan keseimbangan dan menavigasi permukaan yang berbeza. Pemilihan bersama mesti mengambil kira beban impak, pecutan, puncak tork berulang dan kitaran tugas yang berkaitan dengan berjalan atau berlari.
Lengan kolaboratif memerlukan pergerakan terkawal merentasi pelbagai paksi. Jurutera boleh menilai modul sambungan planet untuk paksi yang sesuai dengan mempertimbangkan muatan, jangkauan, kelajuan sambungan, keperluan kedudukan, dan fungsi keselamatan robot lengkap.
Sistem pemilihan automatik memerlukan pergerakan yang boleh diramal untuk menyelaraskan operasi mencengkam, mengangkat, memindahkan dan melepaskan. Modul yang dipilih dengan betul mungkin menyokong tugasan ini sambil membantu pereka peralatan menguruskan kerumitan pemasangan.
Platform robot mudah alih dan sistem mobiliti elektrik tertentu juga menggunakan penggerak elektromekanikal padat. Dalam aplikasi ini, jurutera hendaklah dengan teliti mengesahkan beban mekanikal, pendedahan getaran, penggunaan kuasa, perlindungan alam sekitar dan kesesuaian modul untuk kitaran operasi yang dimaksudkan.
Tidak setiap modul sesuai untuk setiap aplikasi. Operasi luar, pergerakan berimpak tinggi, persekitaran pencucian dan sistem robotik kritikal keselamatan memerlukan pengesahan khusus dan bukannya andaian berdasarkan kategori produk sahaja.
Memilih modul sambungan planet melibatkan lebih daripada membandingkan tork maksimum atau harga pembelian. Penilaian berstruktur membantu mengurangkan risiko saiz terlalu besar, terlalu panas, mengawal ketidakserasian dan haus mekanikal pramatang.
Menyediakan pembekal dengan ringkas aplikasi yang jelas—termasuk profil beban, kelajuan sasaran, kitaran gerakan, lukisan pemasangan dan keperluan kawalan—membuatnya lebih mudah untuk menilai konfigurasi yang sesuai.
Seni bina bersama planet dan harmonik menangani keutamaan kejuruteraan yang bertindih tetapi berbeza. Pilihan yang tepat bergantung pada kepentingan relatif ciri penghantaran, pembungkusan, ketepatan, keperluan tork dan belanjawan.
| Faktor Penilaian | Modul Bersama Planet | Modul Bersama Harmonik |
|---|---|---|
| Prinsip penghantaran | Pengurangan gear planet | Pengurangan gear harmonik |
| Keutamaan reka bentuk | Kos praktikal dan penghantaran tork | Pergerakan berorientasikan ketepatan dan integrasi padat |
| Pertimbangan tindak balas | Bergantung pada reka bentuk kotak gear dan toleransi pembuatan | Selalunya dipilih apabila tindak balas rendah menjadi keutamaan |
| Tork dan kelajuan | Bergantung pada nisbah gear, motor dan keadaan beban | Bergantung pada model, nisbah pengurangan dan keadaan operasi |
| Fokus pemilihan | Kapasiti beban, kecekapan, kos dan kitaran operasi | Permintaan kedudukan, tindak balas, pembungkusan dan keadaan beban |
Perbandingan ini adalah kualitatif dan bukannya pengganti untuk ujian khusus model. Kedua-dua seni bina tidak unggul secara universal. Jurutera harus membandingkan lengkung kelajuan tork yang disahkan, data tindak balas, kecekapan, kekakuan, had haba dan maklumat hayat perkhidmatan sebelum membuat keputusan pembelian.
Terokai Modul Bersama Harmonik SEA MOTION untuk memahami pendekatan penghantaran alternatif dan membincangkan reka bentuk yang lebih sesuai dengan sistem robotik anda.
Fungsi utamanya adalah untuk menyediakan penggerak putaran terkawal pada sambungan mekanikal. Dengan menyepadukan motor, pengurang planet, pengekod maklum balas dan pemacu, modul membantu sistem robotik menjana dan mengurus pergerakan sendi.
Tork berkadar yang diterbitkan ialah 5 N·m, dengan tork puncak 14 N·m. Nilai ini merujuk kepada keadaan operasi yang berbeza. Tempoh dan kekerapan operasi tork yang lebih tinggi yang dibenarkan harus dipertimbangkan semasa reka bentuk sistem.
Voltan terkadar yang diterbitkan ialah 48 V, dan julat voltan kerja ialah 24–60 V. Bekalan kuasa dan elektronik yang berkaitan juga mesti menyokong keperluan semasa, permintaan sementara dan perlindungan yang berkenaan.
Ia boleh menyokong kawalan gerakan berasaskan maklum balas melalui motornya, sistem pengekod dan pemandu khusus. Ketepatan kedudukan sebenar dan kebolehulangan bergantung pada konfigurasi lengkap, ciri kotak gear, penalaan kawalan dan struktur mekanikal. Minta data prestasi khusus model apabila kedudukan yang tepat adalah penting.
Aplikasi yang berpotensi termasuk robot humanoid, robot berkaki empat, senjata kolaboratif, robot pemetik dan peralatan mudah alih pintar. Kesesuaian mesti dinilai berdasarkan profil beban aplikasi, kelajuan, keadaan persekitaran dan keperluan keselamatan.
Kongsi tork dan kelajuan yang diperlukan, kitaran pengendalian, bekalan kuasa, antara muka mekanikal, protokol kawalan dan keadaan persekitaran dengan pengeluar. Minta lembaran data semasa dan jelaskan sebarang spesifikasi yang tidak tersenarai sebelum membuat pesanan.
Lawati halaman produk rasmi Planetary Joint Module untuk mengemukakan pertanyaan. Untuk sebut harga yang tepat, berikan aplikasi sasaran anda, kuantiti pesanan yang dijangkakan, keperluan teknikal dan jadual penghantaran pilihan.
Modul sendi planet boleh menjadi penyelesaian kawalan gerakan praktikal untuk peralatan robotik yang memerlukan penggerak bersepadu, penghantaran tork terkawal dan reka bentuk sistem yang mementingkan kos. Dengan menggabungkan motor tork tanpa bingkai, pengurang planet, maklum balas pengekod magnet dwi, dan pemacu yang berdedikasi, SEA MOTION menawarkan pilihan bersepadu untuk jurutera membangunkan sambungan robotik dan peralatan automasi pintar. Pelaksanaan yang berjaya masih bergantung pada pemadanan spesifikasi modul yang disahkan dengan beban mekanikal sebenar, profil gerakan, seni bina kawalan dan persekitaran kerja. Jika anda sedang menilai modul gabungan planet untuk robot baharu atau menaik taraf sistem automasi sedia ada, semak keperluan teknikal dengan SEA MOTION danhubungi kamiuntuk membincangkan spesifikasi produk, kesesuaian aplikasi dan sebut harga untuk projek anda.
-