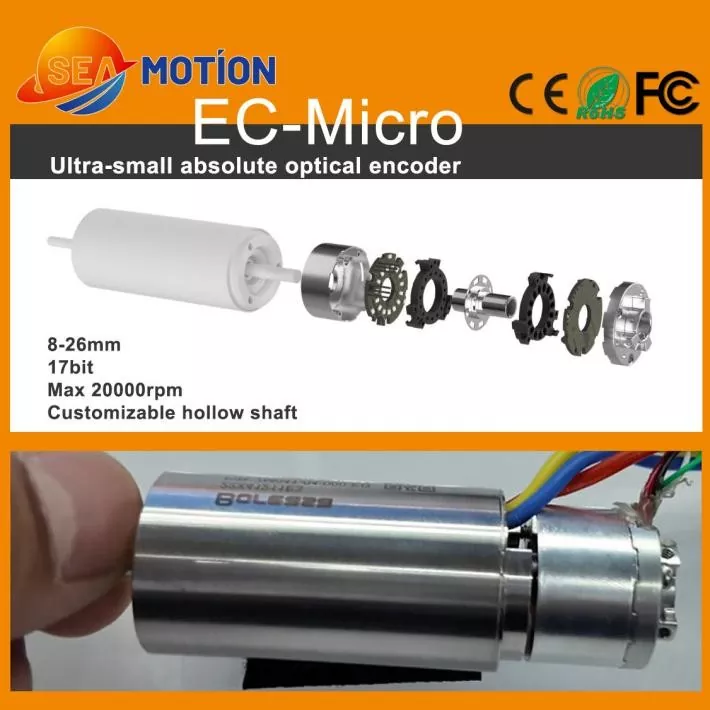
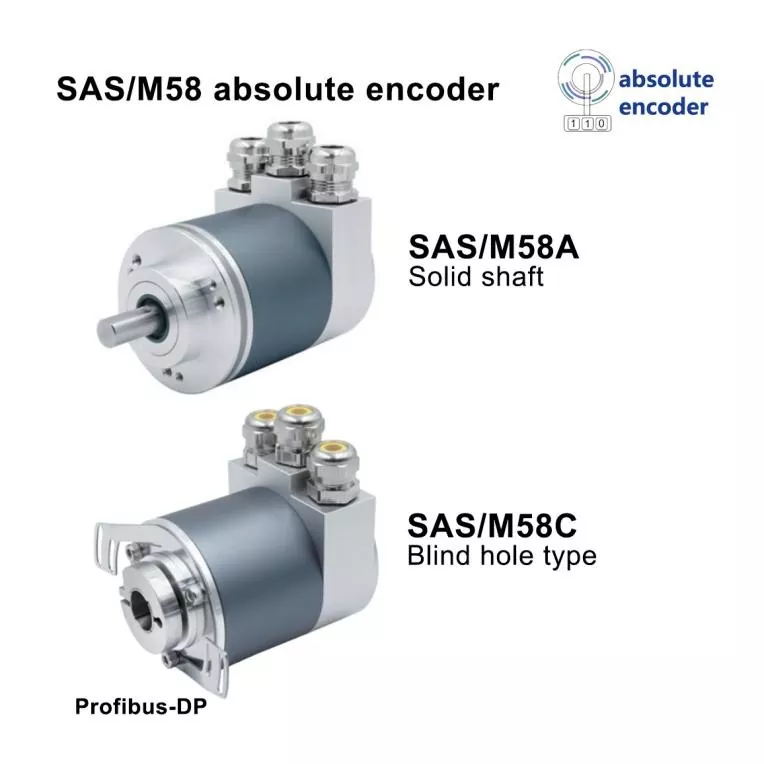
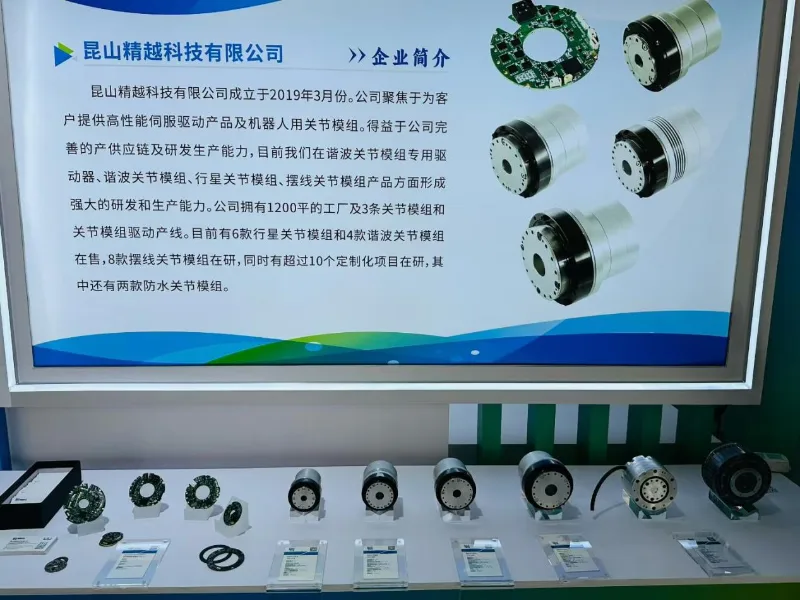
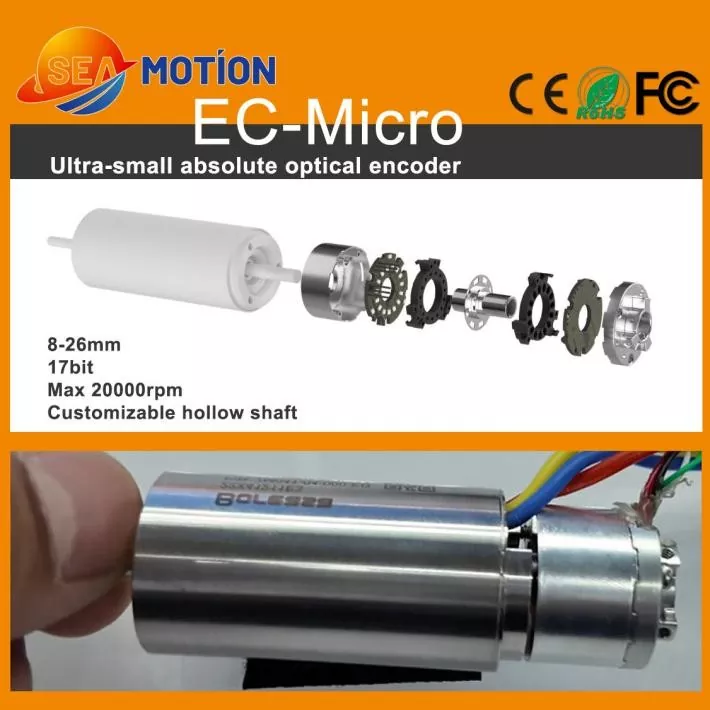
Jingyuemembangunkan komponen kawalan gerakan ketepatan untuk menuntut aplikasi automasi, danPengekod Fotoelektrik Pusingan Tunggal Mutlakdireka bentuk untuk sistem padat yang memerlukan maklum balas kedudukan sudut yang boleh dipercayai. Dengan dimensi kecil, resolusi 17-bit, struktur aci berongga, komunikasi RS485, dan kelajuan sehingga 20,000 RPM, pengekod ini sesuai untuk robotik, motor kecil, peralatan perubatan dan automasi ketepatan.
Pengekod fotoelektrik satu pusingan mutlak ialah peranti maklum balas berputar ketepatan yang menentukan kedudukan aci dalam satu revolusi lengkap. Tidak seperti pengekod tambahan konvensional yang bergantung pada pengiraan nadi, pengekod mutlak memberikan nilai kedudukan yang ditentukan sepadan dengan sudut aci. Prinsip penderiaan fotoelektrik menggunakan pengesanan optik untuk mencapai ukuran kedudukan resolusi tinggi tanpa sentuhan fizikal antara komponen penderiaan. Untuk sistem gerakan padat, gabungan resolusi 17-bit, julat diameter luar miniatur 8–26 mm, pembinaan aci berongga, keluaran RS485 dan kelajuan maksimum yang dibenarkan 20,000 RPM menjadikan pengekod jenis ini sesuai untuk aplikasi di mana ruang, kelajuan dan prestasi kedudukan mesti seimbang.
Jadual Kandungan
- Apakah Pengekod Fotoelektrik Pusingan Tunggal Mutlak?
- Bagaimanakah Pengekod Fotoelektrik Berfungsi?
- Apakah Ciri Utama?
- Apakah Spesifikasi Teknikal Utama?
- Di manakah Pengekod Ini Digunakan?
- Bagaimanakah Jurutera Harus Memilih Pengekod yang Tepat?
- Apa yang Perlu Dipertimbangkan Semasa Pemasangan?
- Soalan Lazim
- Kesimpulan
Apakah Pengekod Fotoelektrik Pusingan Tunggal Mutlak?
Pengekod fotoelektrik pusingan tunggal mutlak ialah penderia kedudukan berputar yang direka untuk menentukan kedudukan sudut tepat aci berputar dalam 360 darjah. Setiap kedudukan sudut sepadan dengan nilai kedudukan digital yang unik, membolehkan sistem kawalan mengenal pasti kedudukan aci secara langsung.
Istilah "pusingan tunggal" bermaksud bahawa pengekod mengukur kedudukan sudut dalam satu pusingan dan bukannya menjejaki berbilang revolusi secara berterusan. Ini menjadikannya sesuai untuk mekanisme berputar di mana kedudukan pusingan tunggal yang tepat adalah keperluan utama.
"Fotoelektrik" menerangkan teknologi penderiaan. Pengekod biasanya menggunakan sumber cahaya, cakera optik berkod dan komponen pengesanan fotoelektrik untuk menukar putaran aci kepada isyarat elektrik. Oleh kerana proses penderiaan adalah bukan sentuhan, teknologi optik boleh memberikan maklum balas yang stabil sambil mengelakkan sentuhan mekanikal antara elemen penderiaan.
Pembinaan miniatur amat penting untuk peralatan automasi moden. Dengan diameter luar yang tersedia dari kira-kira 8 mm hingga 26 mm, pengekod padat boleh disepadukan ke dalam motor dan mekanisme kecil di mana ruang pemasangan adalah terhad.
Untuk maklumat tambahan tentang teknologi maklum balas optik, jurutera juga boleh meneroka penyelesaian pengekod fotoelektrik apabila membandingkan teknologi penderiaan berputar yang berbeza.
Bagaimanakah Pengekod Fotoelektrik Berfungsi?
Prinsip operasi pengekod fotoelektrik mutlak melibatkan beberapa proses yang diselaraskan:
- Putaran aci:Aci pengekod berputar bersama-sama dengan sistem penghantaran motor atau mekanikal.
- Pengekodan optik:Cakera berkod ketepatan berputar dengan aci dan mencipta corak optik yang berubah-ubah.
- Pengesanan cahaya:Penderia fotoelektrik mengesan perubahan optik yang dihasilkan oleh cakera berputar.
- Pemprosesan isyarat:Litar elektronik dalaman memproses isyarat yang dikesan menjadi maklumat kedudukan.
- Keluaran digital:Pengekod menghantar data kedudukan kepada pengawal gerakan melalui antara muka komunikasi yang ditentukan.
Proses ini membolehkan pengawal memperoleh nilai kedudukan sudut dan bukannya hanya bergantung pada denyutan pergerakan terkumpul. Akibatnya, maklum balas kedudukan mutlak boleh menjadi berharga dalam aplikasi gerakan ketepatan di mana kedudukan aci semasa perlu dikenal pasti dengan tepat.
Apakah Ciri Utama?
Saiz Miniatur untuk Peralatan Kekangan Ruang
Mekanisme automasi padat selalunya mempunyai ruang pemasangan yang sangat terhad. Julat diameter luar 8–26 mm pengekod membolehkan pereka bentuk menyepadukan maklum balas kedudukan ke dalam motor kecil, sambungan robotik, instrumen perubatan dan mekanisme lain yang tersusun padat.
Resolusi 17-Bit
Pengekod menyediakan resolusi 17-bit, membolehkan sistem kawalan membezakan perubahan halus dalam kedudukan sudut. Resolusi tinggi amat berguna dalam aplikasi yang melibatkan kedudukan ketepatan, pergerakan robotik yang halus dan mekanisme servo padat.
Walau bagaimanapun, resolusi pengekod tidak boleh dikelirukan dengan ketepatan sistem keseluruhan. Toleransi mekanikal, penjajaran aci, getaran, prestasi pengawal, ciri motor dan keadaan pemasangan semuanya boleh mempengaruhi keputusan kedudukan akhir.
Keupayaan Berkelajuan Tinggi
Motor miniatur boleh beroperasi pada kelajuan putaran tinggi, terutamanya dalam penggerak padat dan peralatan ketepatan. Kelajuan maksimum yang dibenarkan sehingga 20,000 RPM yang ditetapkan menjadikan pengekod sesuai untuk aplikasi berkelajuan tinggi terpilih apabila sistem motor dan mekanikal yang lengkap direka dengan sewajarnya.
Pembinaan Hollow-Shaft
Reka bentuk aci berongga boleh memudahkan penyepaduan di sekitar aci motor kecil. Ia juga boleh membantu mengurangkan ruang yang diperlukan untuk gandingan mekanikal berbanding dengan susunan aci pepejal konvensional tertentu.
Komunikasi Digital RS485
Pengekod menggunakan antara muka keluaran RS485 dan menyokong kadar baud yang ditetapkan sebanyak 2.5 Mbps. Ini menyediakan penyelesaian komunikasi digital untuk menghantar maklumat kedudukan antara pengekod dan elektronik kawalan yang serasi.
Penderiaan Optik
Penderiaan fotoelektrik menyediakan kaedah bukan hubungan pengesanan kedudukan. Ia boleh berguna terutamanya dalam aplikasi di mana pereka lebih suka maklum balas optik daripada teknologi penderiaan magnetik.
Apakah Spesifikasi Teknikal Utama?
Memahami parameter teknikal adalah penting apabila menyepadukan pengekod ke dalam mesin baharu. Jadual berikut meringkaskan spesifikasi utama yang berkaitan dengan konfigurasi pengekod kecil.
| Parameter Teknikal | Spesifikasi | Mengapa Ia Penting |
|---|---|---|
| Resolusi | 17 bit | Menyediakan maklum balas kedudukan sudut halus |
| Antaramuka Output | RS485 | Menyokong komunikasi digital dengan pengawal yang serasi |
| Kadar Baud | 2.5 Mbps | Menyokong komunikasi data kedudukan berkelajuan tinggi |
| Diameter Luar | 8–26 mm | Sesuai untuk struktur mekanikal padat |
| Dimensi Biasa | Ø19 mm × H14.5 mm | Menyediakan jejak pemasangan kecil |
| Diameter Aci Motor yang Serasi | 4–6 mm | Menyokong integrasi motor kecil |
| Kelajuan Maksimum Yang Dibenarkan | 20,000 RPM | Sesuai untuk aplikasi motor berkelajuan tinggi terpilih |
| Voltan Masukan | DC 5V ±5% | Mentakrifkan bekalan elektrik yang diperlukan |
| Arus Operasi | ≤150 mA, tiada beban | Membantu menentukan keperluan bekalan kuasa |
| Kelas Perlindungan | IP40 selepas pemasangan | Mentakrifkan tahap perlindungan yang dimaksudkan |
| Suhu Operasi | -20°C hingga 85°C | Mentakrifkan persekitaran operasi yang disyorkan |
| Bahan Perumahan | aluminium | Menyediakan struktur kepungan yang padat dan tahan lama |
| Bahan Cakera Kod | Keluli tahan karat | Menyokong pembinaan pengekodan optik yang stabil |
| Pensijilan | CE, RoHS, FCC | Menyokong keperluan pematuhan yang berkenaan |
| Waranti | 1 tahun | Menyediakan tempoh jaminan yang ditetapkan |
Konfigurasi yang diterbitkan juga menentukan skru pelekap M2, antara muka pematerian PCB lima pin, anjakan aci jejarian ±0.1 mm, dan anjakan paksi ±0.1 mm. Parameter ini harus dipertimbangkan semasa penyepaduan mekanikal dan elektrik.
Di manakah Pengekod Ini Digunakan?
Motor Miniatur
Motor padat yang digunakan dalam peralatan ketepatan selalunya memerlukan komponen maklum balas yang menduduki ruang yang sangat sedikit. Pengekod mutlak kecil boleh memberikan maklumat kedudukan resolusi tinggi tanpa meningkatkan saiz pemasangan motor keseluruhan dengan ketara.
Tangan Dexterous Robotik
Tangan robot memerlukan berbilang penggerak padat untuk mengawal jari dan sendi. Maklum balas kedudukan adalah penting untuk menyelaraskan pergerakan ini, manakala jejak pengekod kecil membantu pereka bentuk mengekalkan seni bina penggerak yang padat.
Motor Tanpa Biji
Motor tanpa biji digunakan dalam aplikasi di mana inersia rendah dan tindak balas dinamik pantas adalah penting. Menggabungkan motor sedemikian dengan pengekod resolusi tinggi boleh memberikan maklum balas yang diperlukan untuk kawalan gerakan yang tepat.
Peralatan Perubatan
Peralatan perubatan ketepatan mungkin mengandungi motor kecil dan mekanisme kedudukan. Pengekod optik padat boleh dipertimbangkan untuk aplikasi di mana maklum balas berputar yang tepat diperlukan, dengan syarat produk lengkap memenuhi keperluan reka bentuk peranti perubatan dan peraturan yang berkaitan.
Automasi Perindustrian
Jentera automatik, modul penentududukan ketepatan, sistem robotik, dan mekanisme servo padat semuanya boleh memerlukan maklum balas sudut yang boleh dipercayai. Resolusi pengekod, antara muka komunikasi dan pembinaan padat menjadikannya relevan dengan pelbagai aplikasi automasi.
- Motor servo miniatur
- Sambungan robotik ketepatan
- Tangan lincah robotik
- Perhimpunan motor tanpa biji
- Modul kedudukan padat
- Mekanisme gerakan perubatan
- Peralatan automasi industri
- Penggerak miniatur berkelajuan tinggi
Bagaimanakah Jurutera Harus Memilih Pengekod yang Tepat?
Memilih pengekod seharusnya melibatkan lebih daripada sekadar membandingkan resolusi. Jurutera harus menilai keseluruhan sistem gerakan sebelum memuktamadkan model.
- Semak ruang yang tersedia:Sahkan diameter pengekod, ketinggian, kedudukan pelekap dan kelegaan sekeliling.
- Padankan aci:Sahkan diameter aci, keperluan aci berongga, kaedah gandingan, dan anjakan jejari dan paksi yang dibenarkan.
- Nilaikan resolusi:Tentukan sama ada resolusi 17-bit memenuhi kedudukan dan prestasi kawalan yang diperlukan.
- Sahkan kelajuan putaran:Bandingkan kelajuan operasi maksimum aplikasi dengan kelajuan pengekod yang dibenarkan.
- Sahkan komunikasi:Pastikan antara muka RS485 dan kadar komunikasi serasi dengan pengawal.
- Semak keperluan kuasa:Sahkan keperluan bekalan 5V ±5% dan penggunaan semasa.
- Pertimbangkan keadaan persekitaran:Semak suhu operasi, keperluan perlindungan, getaran, habuk dan faktor persekitaran yang lain.
- Pertimbangkan penyesuaian:Projek OEM mungkin memerlukan konfigurasi aci, dimensi, kabel, antara muka atau penyelesaian pelekap yang berbeza.
Untuk sistem gerakan yang kompleks, adalah disyorkan untuk menilai pengekod bersama-sama dengan motor, pemacu, pengawal, penghantaran mekanikal dan algoritma maklum balas. Pendekatan peringkat sistem ini boleh membantu memastikan pengekod yang dipilih berfungsi seperti yang diharapkan selepas penyepaduan.
Apa yang Perlu Dipertimbangkan Semasa Pemasangan?
Pemasangan yang betul adalah penting untuk mendapatkan maklum balas pengekod yang stabil. Malah penderia resolusi tinggi mungkin tidak memberikan prestasi sistem yang dijangkakan jika pemasangan mekanikal menimbulkan salah jajaran atau getaran yang berlebihan.
- Kekalkan penjajaran aci yang tepat semasa pemasangan.
- Elakkan beban jejarian atau paksi yang berlebihan pada aci pengekod.
- Ikut dimensi pelekap dan keperluan skru yang ditentukan.
- Pastikan kawasan penderiaan optik dilindungi daripada pencemaran yang tidak sesuai.
- Sahkan bekalan kuasa sebelum menyambungkan antara muka komunikasi.
- Semak pendawaian RS485 dan tetapan komunikasi pengawal.
- Uji pengekod pada kelajuan rendah sebelum bergerak ke julat operasi maksimum.
- Sahkan ketepatan kedudukan dan kebolehulangan di bawah beban operasi sebenar.
Untuk peralatan OEM, ujian sebaiknya meliputi kitaran operasi yang lengkap, termasuk pecutan, nyahpecutan, putaran berterusan, kedudukan dan keadaan hentian kecemasan jika berkenaan.
Soalan Lazim
Apakah yang dimaksudkan dengan pusingan tunggal dalam pengekod mutlak?
Pusingan tunggal bermakna pengekod mengenal pasti kedudukan sudut aci dalam satu revolusi 360 darjah yang lengkap. Ia direka untuk aplikasi di mana kedudukan sudut yang tepat dalam satu revolusi adalah keperluan maklum balas utama.
Apakah resolusi Pengekod Fotoelektrik Pusingan Tunggal Mutlak?
Konfigurasi pengekod yang dirujuk menyediakan resolusi 17-bit. Ketepatan kedudukan praktikal sistem lengkap juga akan bergantung pada ketepatan mekanikal, penjajaran aci, ciri motor, prestasi pengawal dan keadaan pemasangan.
Apakah kelajuan putaran maksimum?
Kelajuan maksimum yang dibenarkan adalah sehingga 20,000 RPM. Jurutera hendaklah mengesahkan profil kelajuan yang diperlukan dan keadaan operasi untuk pemasangan motor dan pengekod yang lengkap sebelum pelaksanaan.
Adakah pengekod menggunakan antara muka RS485?
ya. Antara muka keluaran yang ditentukan ialah RS485, dengan kadar baud tersenarai sebanyak 2.5 Mbps. Keserasian pengawal hendaklah disahkan sebelum penyepaduan.
Adakah pengekod ini sesuai untuk motor kecil?
ya. Julat diameter luarnya yang padat, konfigurasi aci berongga, resolusi 17-bit, dan keupayaan berkelajuan tinggi menjadikannya sesuai untuk aplikasi motor kecil dan penggerak kompak terpilih.
Apakah julat suhu operasi yang dinyatakan?
Julat suhu operasi yang disenaraikan ialah -20°C hingga 85°C. Aplikasi akhir harus dinilai untuk keadaan terma sebenar, terutamanya apabila pengekod dipasang di dalam perumah motor atau peralatan yang tertutup.
Bolehkah pengekod disesuaikan untuk aplikasi OEM?
Penyesuaian boleh dipertimbangkan mengikut keperluan projek. Jurutera harus memberikan butiran seperti dimensi aci, ruang pemasangan yang tersedia, keperluan komunikasi, spesifikasi motor, kelajuan operasi dan keadaan persekitaran apabila membincangkan penyelesaian OEM.
Kesimpulan
AnPengekod Fotoelektrik Pusingan Tunggal Mutlakboleh memberikan maklum balas sudut digital yang tepat sambil mengekalkan jejak mekanikal yang padat. Dengan resolusi 17-bit, komunikasi RS485, julat diameter 8–26 mm kecil, pembinaan aci berongga, dan kelajuan maksimum yang dibenarkan 20,000 RPM, pengekod jenis ini boleh memenuhi keperluan maklum balas banyak sistem kawalan gerakan kecil. Daripada tangan lincah robotik dan motor tanpa teras kepada mekanisme perubatan dan peralatan automasi industri, pemilihan pengekod yang betul boleh membantu mencipta seni bina gerakan yang lebih tepat dan cekap ruang.
Jika anda sedang membangunkan sistem servo kecil, penggerak robot, motor ketepatan atau modul kedudukan automatik dan memerlukan bantuan memilih konfigurasi pengekod yang sesuai,hubungi kamihari ini untuk spesifikasi teknikal, sokongan aplikasi, pilihan penyesuaian dan sebut harga OEM daripada Jingyue.